
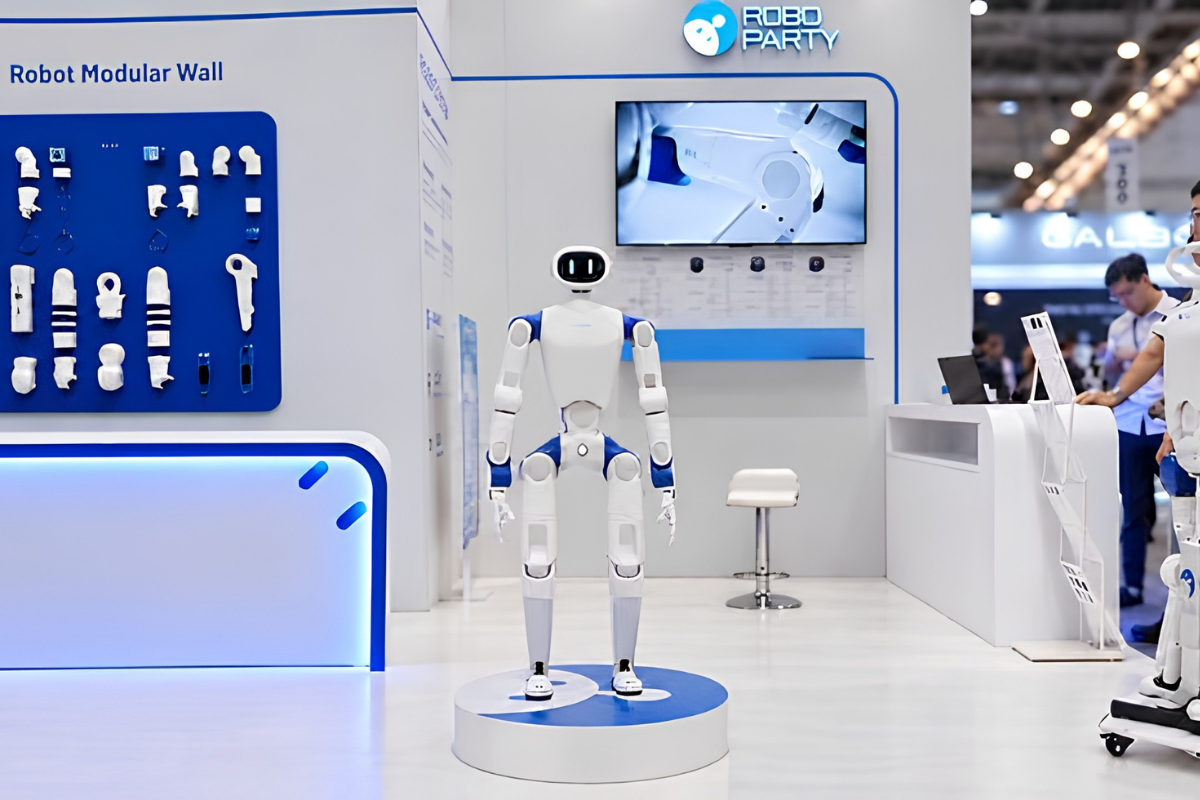
中国RoboParty推出面向开发者的RP1人形机器人 现场展示平衡恢复能力
中国机器人企业RoboParty正式发布面向开发者的全新RP1人形机器人。在发布展示现场,参观者通过推搡和踢打机器人,直观检验并见证了RP1出色的动态平衡恢复性能。该产品聚焦开发者研发需求,为具身智能算法创新与软硬件测试提供了全新的平台载体。
核心要点
- 产品发布:中国机器人企业RoboParty正式推出面向开发者的人形机器人RP1。
- 开发者定位:RP1明确聚焦开发者群体,旨在为机器人研发与算法落地提供基础载体。
- 动态抗扰展示:在现场演示环节,参观者直接对RP1进行了推搡和踢打以施加外力扰动。
- 平衡恢复能力:面对强烈的外部机械冲击,RP1成功展现了出色的自主平衡与姿态恢复算法性能。
详细分析
面向开发者的人形机器人RP1正式亮相
根据相关发布信息,中国机器人企业RoboParty正式公开了其全新研发的人形机器人RP1。与定位于普通消费或展厅展示的机器人不同,RP1将核心应用场景与受众锁定在开发者群体。在具身智能快速演进的当下,面向开发者推出具备高度可靠性的机器人硬件平台,能够为算法工程师与系统研发团队提供关键的基础底座,有助于推动软硬件结合的算法测试与二次开发生态建立。
现场推踢测试验证动态平衡极限
在展示现场,RoboParty通过极具冲击力的互动环节展示了RP1的抗扰动水准。现场参观者被邀请或直接参与对RP1进行推搡与踢打,制造突发且不规则的瞬时外力。面对持续的外力冲击,RP1并未倒地,而是展现出灵敏且扎实的自主平衡恢复能力。这种极具说服力的现场测试,直观验证了该机器人在面对外力失衡风险时的快速调整机制与物理稳定性。
双足运动控制与抗干扰机制
对于双足人形机器人而言,抵抗外部冲击并维持动态平衡是具身智能运动控制中的核心挑战之一。RP1在遭受推踢后能够迅速恢复平衡,体现了其在实时姿态感知、快速逆运动学计算以及全身协调控制上的综合水平。当受到突发外力作用时,机器人系统必须依靠传感器快速识别重心偏移,并瞬间通过关节伺服系统做出步态微调与受力重构,以此化解外力冲量并重新建立稳定的支撑面。
行业影响
RoboParty发布RP1人形机器人并明确面向开发者群体,标志着人形机器人产业链正加速向开发者生态建设推进。人形机器人在实际工作场景中难免会遇到碰撞、障碍物阻挡或外力扰动,RP1所展示的高抗扰与动态平衡恢复能力,为解决机器人在复杂物理世界中的生存与作业难题提供了可靠的工程参考。随着更多面向开发者的平台推出,人形机器人运动控制和具身大模型的研发门槛有望进一步降低,为通用机器人的落地应用注入全新驱动力。
常见问题
RP1人形机器人主要面向哪类用户?
根据发布信息,RP1人形机器人主要面向开发者群体,旨在为机器人领域的工程师、科研人员与系统开发者提供算法验证与二次开发的平台。
现场是通过何种方式测试RP1的平衡能力的?
在展示现场,参观者通过推搡和踢打RP1机器人对其施加外力冲击,以此直观测试并验证机器人自主平衡恢复与姿态稳定的性能。
为什么人形机器人必须具备优秀的平衡恢复能力?
人形机器人在复杂真实环境中作业时,常常面临推挤、碰撞或路面颠簸等不确定性外力扰动。具备优秀的动态平衡恢复能力是防止机器人跌倒损坏、确保安全作业与长期稳定运行的核心前提。
